无刷电机驱动板运行过程中频繁触发过流保护,常见的第一反应是电机负载过大,或者保护阈值设置得过低。但在实际研发中,过流报警并不一定代表电机真的超过了允许电流。电流采样电路、PWM开关时序、模拟信号调理以及保护判定逻辑,都可能影响最终的检测结果。
排查这类问题,不能简单地提高过流阈值或延长保护时间。更合理的顺序是先确认哪一级保护被触发,再检查实际电流与采样值是否一致,随后结合电机工况判断是否存在真实过载,最后核对硬件保护、软件限流和故障恢复逻辑。
先确认是哪一级保护触发,而不是直接修改过流阈值
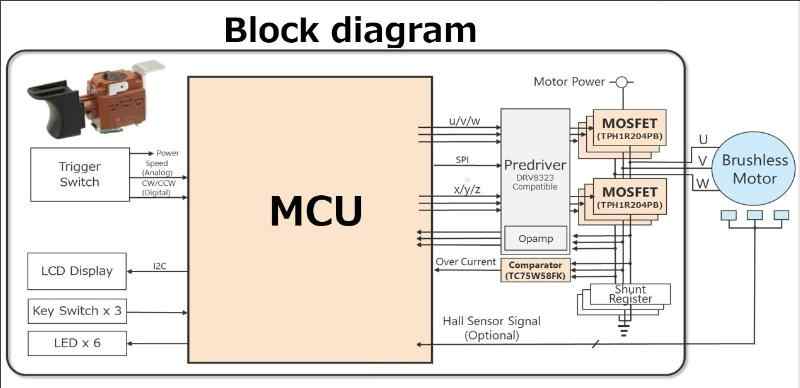
电机驱动系统中的过流保护,可能来自栅极驱动芯片内部的过流检测、外部比较器、MCU内部比较器,也可能来自MCU通过ADC采样后执行的软件判断。这些保护路径的检测对象、响应方式和阈值来源并不完全相同。
例如,驱动芯片检测到功率级异常后,可能直接关闭栅极输出,并通过故障引脚或状态寄存器向MCU报告。另一种方案是电流采样信号进入比较器,比较结果连接到MCU定时器的Break输入,由硬件关闭PWM输出。还有一些保护由固件读取ADC数据,经过滤波、阈值比较和持续时间判定后执行停机。
因此,第一步应当确认实际触发源。需要检查驱动芯片故障标志、比较器输出、MCU定时器Break状态、ADC采样记录以及固件故障码。若系统在故障后立即复位或重新启动,还应尽可能保留故障发生时的寄存器和状态信息,避免复位操作覆盖原始原因。
这里尤其需要注意:如果触发的是独立硬件过流保护,MCU软件记录的电流值并不能直接代表硬件保护比较器看到的瞬时信号。两条检测路径可能使用不同的采样位置、滤波方式和响应时间。必须先把保护链路对应起来,才能判断问题出在电流本身还是检测过程。
电流采样拓扑不同,排查方法也不同
无刷电机驱动常见的电流检测方式包括直流母线单电阻采样、两电阻或三电阻相电流采样,以及霍尔电流传感器等。不同方案测量的电流对象不同,能够获得有效采样数据的时间窗口也不同,不能把所有采样值都理解为同一个意义上的电机相电流。
例如,三电阻方案分别检测电机三相电流,能够为控制算法提供相电流反馈;两电阻方案通常测量其中两相,再根据电流关系重建另一相。单电阻方案则通过直流母线侧的分流电阻获取电流信息,需要结合逆变器开关状态和PWM时序,在有效窗口内完成采样和必要的电流重建。
如果使用单电阻采样,PWM占空比、开关状态和有效采样窗口之间的关系尤其重要。在某些运行状态下,可供ADC采样的时间窗口可能变窄。如果采样触发位置没有与PWM时序正确配合,就可能采到开关瞬态、信号尚未稳定的阶段,或者得到无法用于当前计算的电流数据。
对于采用分流电阻和放大电路的检测通道,可以先用简化关系理解采样值的形成:
Vsense = I × Rshunt × G + Voffset
其中,I为被检测电流,Rshunt为分流电阻,G为信号放大倍数,Voffset为偏置电压。对于这一类简化采样通道,若其他参数已知,可以反推电流检测值:
I = (Vsense - Voffset) / (Rshunt × G)
这组关系也说明,采样异常不一定来自ADC本身。分流电阻的阻值与温漂、放大器偏置和增益、参考电压、信号饱和以及PCB上的采样回流路径,都可能影响最终结果。若采用霍尔传感器等其他检测方式,则应按照对应传感器的零点、灵敏度和带宽重新分析,不能直接套用分流电阻的计算关系。
实际排查时,可以先让功率级处于安全的非驱动状态,检查采样零点是否稳定;再逐步提高PWM输出,观察采样信号是否随工况合理变化。对于PWM同步采样,还需要结合示波器检查ADC触发时刻、开关边沿、死区以及模拟信号建立时间,判断采样窗口是否足够可靠。
结合故障发生的工况,区分真实过流与采样异常
判断是否真实过流,不能只看故障码,还要看故障发生时电机处于什么状态。启动、加速、稳定运行、负载突变和堵转时的电流特征不同。如果电机在启动瞬间触发保护,而稳定运行时没有异常,排查重点就应放在启动负载、加速斜率、电流控制和启动阶段的保护判定上。
对于压缩机、风机等负载,还需要考虑实际机械负载、启动压力、转子状态和运行工况。电机额定电流并不能代表所有瞬态条件下的电流。若机械负载异常、转子受阻、相线连接异常或驱动输出不平衡,电机可能确实出现过流,此时即使采样电路完全正常,保护也可能正确触发。
另一方面,如果电机实际运行平稳,却在特定PWM占空比、特定转速或某个开关边沿附近频繁触发保护,就应重点检查采样时序、放大器恢复时间、开关噪声和保护输入滤波。若静态时采样零点已经偏离预期,还需要检查分流电阻连接、放大器偏置、参考电压及模拟地回流。
| 故障表现 | 优先排查方向 | 建议核对的证据 |
|---|---|---|
| 启动或加速时触发过流 | 启动电流、负载、加速斜率及启动保护策略 | 启动电流波形、转速变化、母线电压及故障时刻 |
| 特定PWM占空比下频繁报警 | 采样窗口、ADC触发时序及开关瞬态 | PWM波形、采样触发时刻和电流采样波形 |
| 静止时电流采样值已经异常 | 采样零点、放大器偏置、接地和参考电压 | 零点电压、ADC原始值和模拟电源波形 |
| 负载增加后电流持续上升 | 真实机械负载、堵转、相线及驱动功率级 | 独立电流测量、转速、负载变化和器件温升 |
| 驱动芯片报故障,但MCU记录电流正常 | 独立硬件保护路径、检测位置和响应时间 | 驱动芯片故障状态、保护引脚及硬件采样波形 |
如果条件允许,最好使用合适带宽和额定范围的电流探头,对关键电流进行独立测量,并与分流电阻两端电压、放大器输出和MCU采样结果进行对照。普通万用表或低速电流表可能无法反映PWM驱动下的瞬态变化,不能单独作为判断保护误触发的依据。
保护阈值不能只按照电机额定电流设置
过流阈值需要同时考虑电机允许电流、功率器件承受能力、分流电阻功耗、驱动芯片限制、PCB走线与连接器能力,以及实际散热条件。电机铭牌上的额定电流通常对应规定条件下的持续运行能力,并不能直接作为启动峰值、瞬时硬件保护和软件限流的统一设置值。
设计时还需要区分有效值和峰值。交流或相电流的有效值用于分析持续发热和运行能力,而硬件过流保护往往关注瞬时电流是否超过功率级能够安全承受的边界。如果将有效值与瞬时峰值混为一谈,就可能出现保护过于敏感或保护不足的问题。
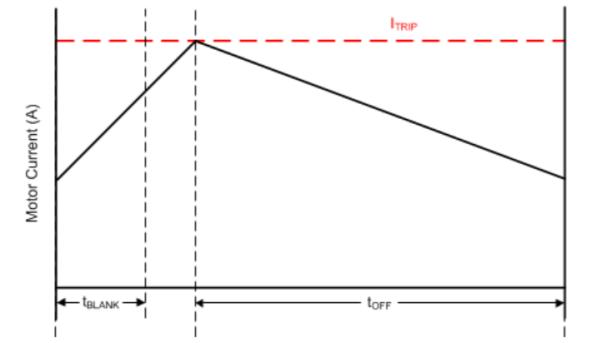
对于分流电阻采样通道,保护阈值可以根据分流电阻、放大倍数和偏置关系进行初步换算。例如,在比较器阈值为Vthreshold时,简化的触发电流可表示为:
Itrip ≈ (Vthreshold - Voffset) / (Rshunt × G)
这只是理想化计算关系。实际设计还要考虑电阻容差、放大器输入失调、增益误差、参考电压误差、温度变化和比较器自身偏差。对于不同采样拓扑、双向电流检测或霍尔传感器,阈值换算方式也会不同。
保护架构通常需要区分两个层次。对于短路或严重过流等需要快速处理的故障,可以通过驱动芯片内部保护、外部比较器或MCU硬件比较器配合定时器Break机制,直接关闭PWM输出。对于运行电流限制、持续过载判断和故障趋势分析,则可以由MCU结合ADC采样和软件逻辑处理。
两者并不是互相替代的关系。硬件保护负责在严重异常时快速进入安全状态,软件负责结合运行工况判断故障类型、保存诊断信息并管理恢复过程。具体响应时间和关断行为取决于驱动芯片、比较器、滤波网络、MCU定时器及功率级设计,不能笼统地承诺某个固定的微秒级响应时间。
因此,发现频繁误报警时,不应先把保护阈值调高。应先确认实际电流、检测通道和功率器件的安全边界,再判断是否需要调整采样电路、保护阈值或软件判定条件。
故障触发后的停机、锁定和重试也需要合理设计
过流保护并不只是一个比较器阈值。保护触发以后,驱动板如何停止PWM、是否保持故障锁定、满足什么条件才能重新启动,同样关系到设备安全和长期可靠性。
对于短路、功率器件异常或严重过流,通常应优先执行快速关断,并根据故障性质进入锁定状态,不能依靠延长软件滤波时间来避免报警。对于启动过程中的短时电流波动,则可以结合电机特性、采样噪声和控制策略设置合理的判定条件,但必须确保不会掩盖真实故障。
软件还应区分启动失败、持续过载、堵转、采样异常和驱动芯片故障等不同原因。不同故障对应的恢复方式可能不同:有些可以在负载恢复后重新启动,有些需要等待器件温度下降,还有些需要人工检查电机、线路或功率级。
如果系统允许自动重试,还应设置合理的重试次数、重试间隔和累计故障限制。连续多次启动失败时,应停止反复驱动并保留故障记录。否则,原本用于恢复偶发故障的自动重试,反而可能让电机和功率器件持续承受较大的电流与热应力。
建议故障记录至少包含故障来源、发生时间、运行模式、目标转速、实际转速、PWM占空比、母线电压、采样电流、驱动芯片状态和恢复结果。这样才能在样机调试或现场维护时,区分偶发噪声、运行工况变化和真实硬件故障。
样机阶段要验证采样、保护和故障恢复的完整链路
电机驱动板不能只在空载状态下确认能够启动,就认为过流保护已经设计完成。样机阶段应当覆盖不同运行工况,并将实际电流、采样结果、保护动作和软件状态放在一起分析。
首先检查静态采样零点和电源参考是否稳定,再进行空载启动、正常负载运行和加速测试。随后逐步增加负载,观察电流变化与保护动作是否符合设计预期。对于存在明显启动冲击的负载,还要单独验证启动阶段的电流峰值和保护判定时间。
其次,应验证负载突变、转速变化、母线电压边界、减速过程以及可能出现的再生能量影响。对于堵转、缺相或传感器异常等故障,应使用受控测试工装和限流措施进行验证,不能在没有防护的情况下直接人为制造危险工况。
最后,需要检查保护触发以后PWM是否按设计关闭,驱动芯片和MCU是否正确记录故障,故障解除后是否满足重新启动条件,以及连续故障时是否能够停止无效重试。对高压母线或非隔离功率节点进行示波器测量时,还必须使用符合电压等级和安全要求的差分测量设备,不能将普通示波器接地夹直接连接到不允许接地的浮动节点。
只有当采样值、实际电流、硬件关断、软件故障状态和恢复行为能够相互对应,才能说明这套过流保护链路经过了完整验证。单独看到驱动板没有报警,或者电机能够正常旋转,都不足以证明保护设计可靠。
电机驱动板研发前,需要明确哪些技术条件?
过流保护的设计与电机类型、供电条件、驱动拓扑和控制算法密切相关。不同项目即使使用相同功率等级的电机,也可能因为启动负载、转速范围、散热条件和控制方式不同,而采用不同的电流检测和保护方案。
因此,项目开始前至少需要明确电机类型及参数、额定电压和电流、允许的峰值电流、启动和加速要求、负载工况、驱动拓扑、控制算法、采样方式、功率器件型号、保护动作要求,以及样机阶段需要完成的测试项目。
如果已有驱动板,还应提供原理图、PCB文件、器件资料、固件版本和实际故障记录,以便判断问题属于硬件采样、驱动功率级、固件算法还是整机负载。若只有一段过流报警日志,通常不足以直接确定需要修改哪个电路或程序模块。
北京心玥科技有限公司可根据项目实际需求,参与无刷电机驱动板及相关控制板的硬件设计、嵌入式固件开发、PCB设计、样机调试和软硬件联调。公司公开的直流无刷变频驱动VFD案例,展示了相关驱动方案的硬件设计研发、固件开发和样机交付工作。具体项目是否涉及电流采样优化、保护策略调整或整机工况验证,需要结合现有设计资料和实际研发范围确定。
如果项目还涉及主控板的电源、外部负载和其他保护接口,也可以参考主控板接口、电源、负载与保护电路如何协同设计?,从整板角度评估各功能模块之间的影响。
电机驱动板的过流保护,最终需要解决的不是让报警次数变少,而是在真实过载时能够及时保护,在正常运行时又不会因为检测链路或判定逻辑不合理而频繁误触发。只有把电流采样、功率级保护、固件控制和实际负载放在同一条验证链路中,才能形成可靠的驱动系统。
技术参考
1. STMicroelectronics AN4277:How to use PWM shutdown for motor control and digital power conversion on STM32 MCUs。该应用资料介绍了比较器、定时器Break等资源在电机控制过流及过压保护中的应用。
2. STMicroelectronics STM32 Motor Control Boards Description。该资料介绍了电机控制板中的单电阻、三电阻及其他电流检测方式,以及过流保护相关硬件配置。
以上资料用于说明典型电机控制架构和保护实现方式。不同MCU、驱动芯片和电机拓扑的具体实现存在差异,不能将某一厂商的参考设计直接视为所有无刷电机驱动板的统一要求。